Flytbart last- og køretøjsinspektionssystem
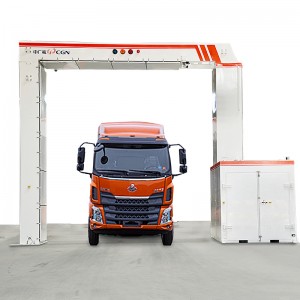
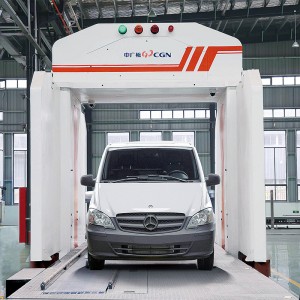
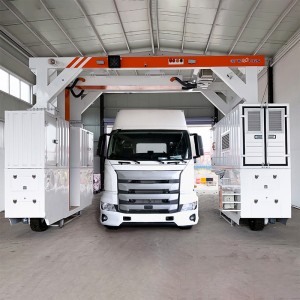
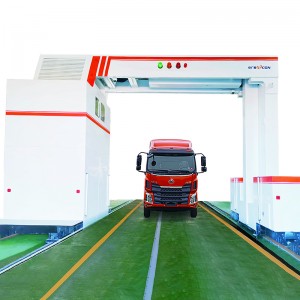
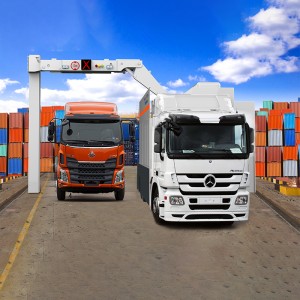
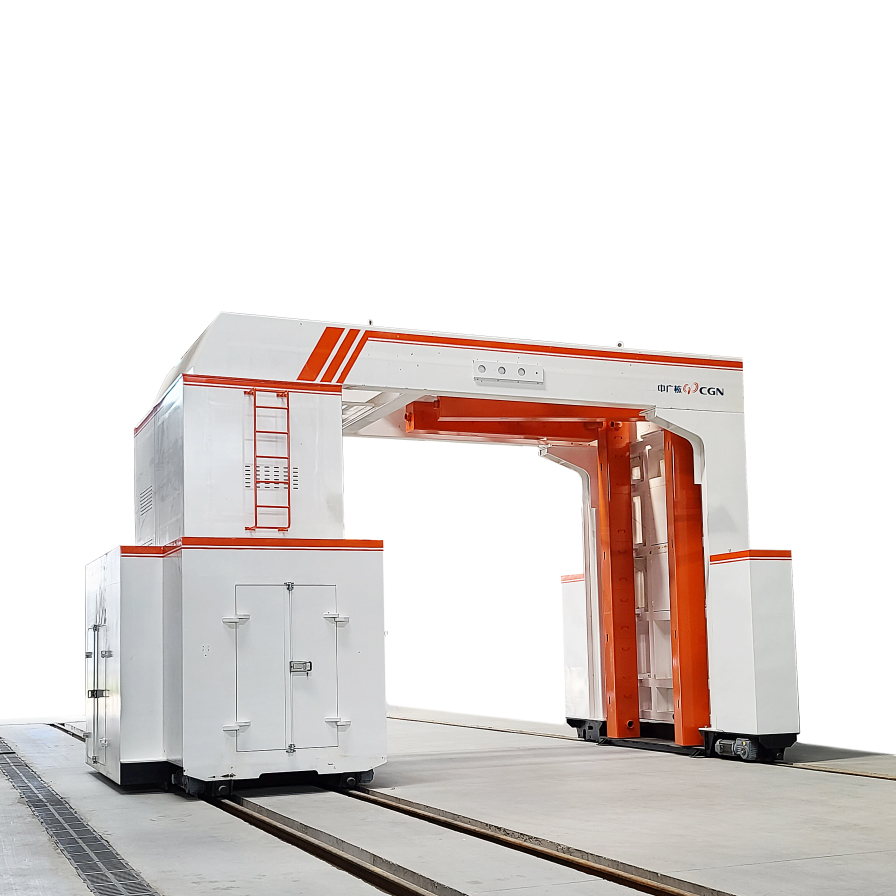
BGV6100 flytbart last- og køretøjsinspektionssystem er udstyret med en elektronisk lineær accelerator (Linac) og en ny PCRT-faststofdetektor, der bruger dual-energy røntgen og avancerede materialeidentifikationsalgoritmer til at opnå perspektivisk scanning og billeddannelse af last og køretøj og identificere smuglervarer. Systemet har to arbejdstilstande: drive-through-tilstand og mobil scanningstilstand. I mobil scanningstilstand bevæger systemet sig på jordskinnen for at scanne lastkøretøjerne. Systemimplementeringen tager højde for bekvemmeligheden ved brug på stedet. En betjeningskonsol er placeret ved køretøjets indgang. Frontguidepersonalet er ansvarligt for at starte inspektionsprocessen, når køretøjet er klar, og kan observere hele inspektionsprocessen under hele processen. Når en unormalitet findes, kan inspektionsprocessen stoppes øjeblikkeligt. Efter afslutningen af fortolkningen af køretøjets billeddannelse kan den bageste køretøjsbilledfortolker kommunikere med frontguiden via konsollen og give fortolkningsresultatet via det tilsvarende advarselssignal.

- Større gennemløbskapacitet, ikke mindre end 120 lastvogne i timen i drive-through-tilstand og ikke mindre end 25 lastvogne i timen i mobil scanningstilstand
- Strålingssikkerhed for chaufføren, har funktionen til automatisk førerhusudelukkelse og en nøglekontakt til mobil scanningstilstand
- IDE-teknologi, diskriminering af understøttende materiale
- Rigelig systemintegrationsgrænseflade
- Højere stålpenetrationsevne
- Avanceret system til styring af billedinformation. Lagring, hentning, visning, eksport og andre funktioner for køretøjsinformation, herunder perspektivbilleder, understøtter netværksforbundne centraliserede styringsfunktioner.
- Klientbetjeningsgrænseflade: Designet af klientbetjeningsgrænsefladen i udstyrets softwaresystem er rimeligt og brugervenligt, grænsefladen er klar og præcis, betjeningen er praktisk, konfigurationen af funktionsmodulet er intuitiv, layoutet er rimeligt, og vedligeholdelsen er nem.